RTK (movimiento en tiempo real) y PPP (posicionamiento preciso de puntos) son dos tecnologías bien conocidas en el posicionamiento GNSS que se han desarrollado a lo largo de décadas.
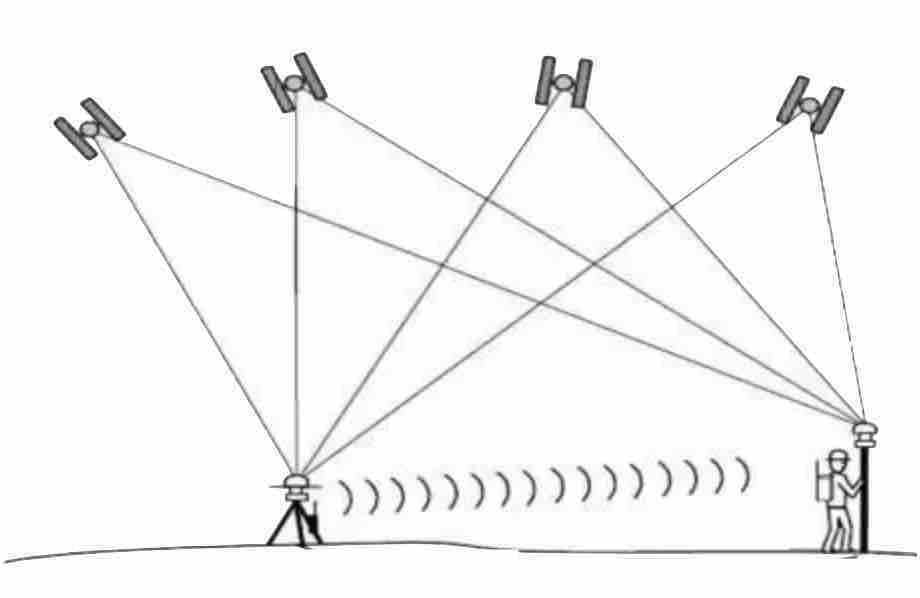
En el posicionamiento RTK, el Rover obtiene los datos de observación simultáneos de la Estación Base o de una CORS para la corrección de la ambigüedad de doble frecuencia, a fin de lograr rápidamente un posicionamiento en tiempo real de alta precisión. Sin embargo, la tecnología de posicionamiento RTK está limitada por el enlace de comunicación para la transmisión de datos de corrección y la distancia entre el Rover y la estación base (o la cobertura de la red CORS), lo que resulta en una falta de cobertura operativa.
El posicionamiento PPP puede lograr directamente un posicionamiento de alta precisión mediante el uso de un solo dispositivo GNSS, superando la limitación del rango operativo y aumentando en gran medida la flexibilidad de uso del dispositivo, pero se necesita una cierta cantidad de tiempo para obtener los resultados de PPPAR (Posicionamiento de punto preciso con resolución de ambigüedad).

Con el rápido desarrollo e interacción de la tecnología de posicionamiento en tiempo real de alta precisión, tanto RTK como PPP se han aplicado en muchos campos, como la conducción autónoma, la agricultura inteligente, los UAV, el posicionamiento marino y otras industrias emergentes.
De acuerdo con las características de RTK y PPP, se debe seleccionar la tecnología de posicionamiento adecuada. La razón de la diferencia entre RTK y PPP radica en la diferencia en sus métodos de posicionamiento.
La esencia del posicionamiento de alta precisión GNSS es un proceso de eliminación de errores en el posicionamiento GNSS. En cuanto a las fuentes de errores de posicionamiento GNSS, el posicionamiento de un solo punto del dispositivo GNSS incluye errores orbitales por parte del satélite, errores de reloj, soluciones incorrectas del satélite, los efectos de la ionosfera y la troposfera en la trayectoria de propagación y errores por parte del receptor.
En la tecnología de posicionamiento RTK, los datos de observación de la estación base o la estación base virtual calculados por el servicio CORS se transmiten al Rover a través de la radio, la red y otros enlaces de comunicación, y luego se logra el posicionamiento a nivel de centímetros eliminando el error del satélite y el retraso de la trayectoria de propagación a través del cálculo de doble diferencia de los datos de observación de la estación base y el Rover.
La idea de eliminar el error en la tecnología de posicionamiento PPP es completamente diferente. Para el error de órbita del satélite, el error de reloj, las conclusiones incorrectas y otros errores, el dispositivo GNSS recibe directamente ORB, CLK y otros datos transmitidos desde el satélite para lograr la eliminación de estos errores, y luego a través de la estimación de desviación fraccional de fase UPD (retardo de fase no calibrado) y otros métodos para lograr la resolución de ambigüedad PPP para obtener resultados de alta precisión en última instancia.
A partir de los dos métodos de las dos tecnologías de posicionamiento diferentes anteriores, no es difícil encontrar que en la tecnología de posicionamiento RTK, el enlace de comunicación de transmisión de datos de corrección es crucial.
Si el Rover en las proximidades de la estación base y el enlace de comunicación son fluidos, el efecto de posicionamiento RTK es mejor.
La tecnología de posicionamiento PPP recibe directamente la eliminación de los datos de corrección de errores de posicionamiento del satélite, por lo que ya no se comunica con la estación base y no necesita centrarse en la distancia desde la estación base.